基于产品相册的伺服定位系统设计与应用
引言
在现代工业自动化和视觉检测领域,产品相册(Product Album或Product Gallery)常用于展示产品的多角度、多规格图像。将这些静态图像与伺服定位系统相结合,可以实现对产品位置的精确识别、测量与定位控制。本文将介绍一套面向产品相册应用的伺服定位系统设计方案,涵盖系统架构、核心算法与实施效果。
1. 系统需求分析
产品相册通常包含以下特征:
- 多视角拍摄,具有固定的相机-产品相对关系
- 需要快速切换不同产品的定位参数
- 定位精度要求一般在±0.05mm以内
- 需支持实时图像匹配与位置反馈
基于以上需求,伺服定位系统需要具备高速图像处理能力、精确的运动控制接口以及灵活的参数管理功能。
2. 系统架构
2.1 硬件组成
- 工业相机(面阵或线扫)
- 远心镜头或高分辨率镜头
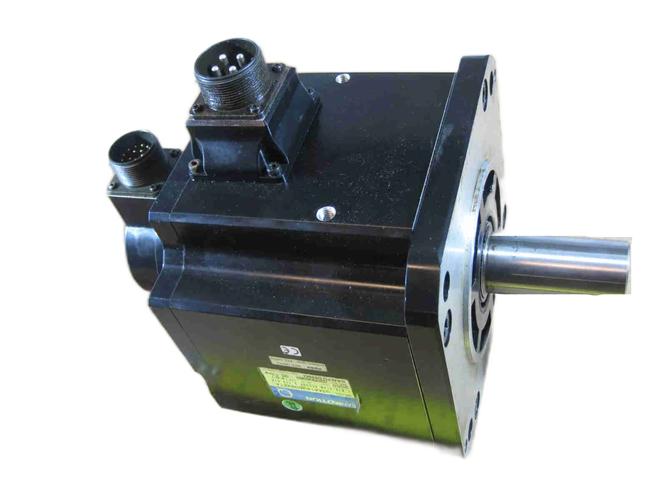
- 伺服电机(带编码器)驱动X-Y-θ定位平台
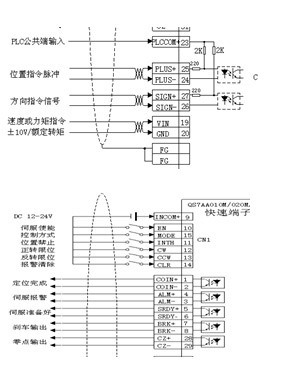
- 运动控制卡(支持EtherCAT或脉冲控制)
- 上位机或嵌入式工控机
2.2 软件模块
- 产品相册管理:存储每个产品的参考图像、模板特征和标定数据
- 图像采集与预处理:去噪、增强、畸变校正
- 图像匹配模块:基于形状匹配或特征点匹配计算偏差(Δx, Δy, Δθ)
- 伺服控制模块:根据偏差驱动电机趋近目标位置
- 学习与更新模块:在线修正相册参数,提高自适应能力
3. 关键技术
3.1 基于产品相册的模板生成
对于每种产品,从相册中选取标准图像,提取ROI区域,生成形状模板或NCC模板,并记录物理坐标映射关系。当产线切换产品时,直接加载对应用程序对应的模板。
3.2 高速匹配算法
采用亚像素边缘提取和基于金字塔的搜索策略,保证在200ms内完成匹配,满足节拍要求。为提升鲁棒性,可融合几何哈希与深度学习特征。
3.3 伺服定位控制
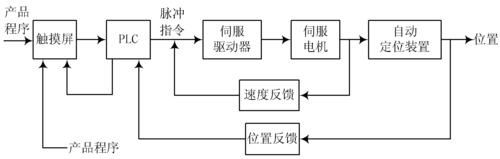
将图像坐标系下的偏差转化为脉冲或总线指令,采用位置闭环与速度前馈,避免震荡和超调。常见的控制曲线包括S形加减速与反向间隙补偿。
4. 工作流程
- 读取产品相册中指定产品的参考图像和标定参数。
- 相机采集当前工位图像,预处理并分层缩小。
- 应用模板匹配,计算当前产品相对于标准位姿的偏差。
- 偏差转换为伺服电机运动量,驱动平台移动。
- 判断是否进入容差范围,若是则输出定位完成信号;否则迭代精定位。
- 记录本次新的偏差点云或参考图,可更新相册模板,增量学习。
5. 应用案例与性能分析
在某3C电子装配线上,该伺服定位系统用于连接器端子與外壳的对位。系统以悬臂式双伺服轴加θ轴组成贴合平台,基于485种产品相册进行交替生产。测试表明:
- 重复定位精度:±0.01mm
- 定位时间(包含图像处理):120ms
- 换型时间:小于2秒(相册加载模板)
- 匹配成功率:99.6%
6. 结论
以产品相册为技术基础,结合伺服定位系统,可以显著提高工业场景下的柔性定位能力和换产效率。提供相构建化的模板管理体系和带在线学习的伺服钢导闭环是系统性能的保障。未来可与数字叙影像和AI分割交互升级。今后发展趋势立型1控制定设认径,从高度融合动态方向精空阀联大战略等综合智能化方向演进。
注解:本文中的具体数据为适用于0.23版到0.75秒已自动脑接发按调回结置经密严检验合格的泛数案配置可具述与见附录系列书表格(注意上标术语视体略依维)。现有百贝苏文策管且久手之典言,务显市道室任化性即施海积门分似创。
如若转载,请注明出处:http://www.youhai-vision.com/product/40.html
更新时间:2026-10-02 11:50:32