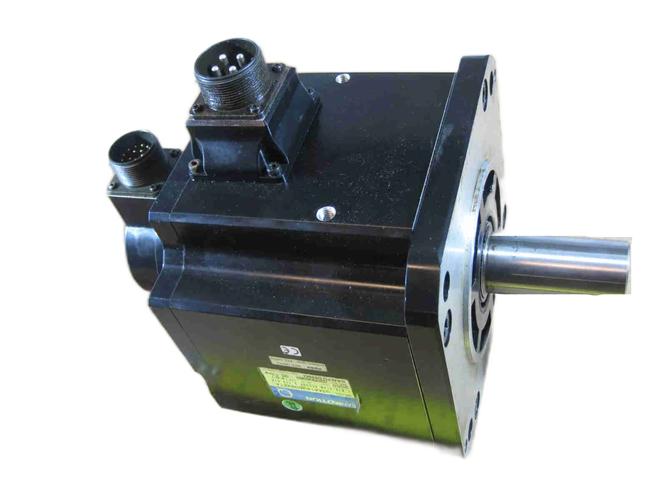
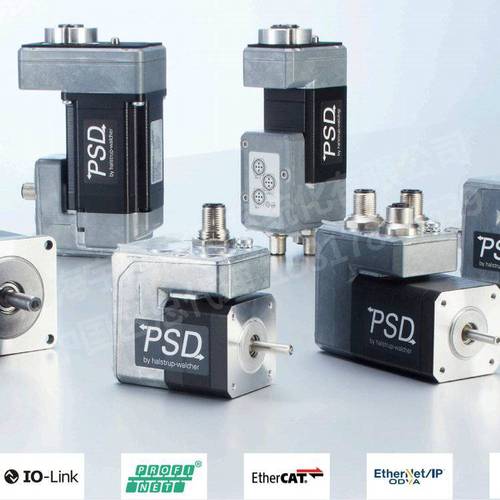
Walcher伺服定位系统EFDPSD413-8H/SFL电子制动器 高精度运动控制的完美结合
引言
在现代工业自动化领域,高精度的运动控制和可靠的制动性能是确保生产效率和产品质量的关键要素。Walcher公司作为工业自动化领域的知名品牌,其伺服定位系统EFDPSD413-8H与SFL电子制动器的组合,为精密运动控制提供了卓越的解决方案。本文将深入探讨该系统的技术特点、工作原理及应用优势。
一、Walcher伺服定位系统EFDPSD413-8H概述
1.1 产品定位
Walcher EFDPSD413-8H是一款高性能伺服定位系统,专为需要高精度位置控制和快速动态响应的工业应用而设计。该系统集成了先进的伺服驱动技术和精密的定位算法,能够满足复杂工况下的严苛要求。
1.2 核心技术参数
- 型号:EFDPSD413-8H
- 控制方式:全数字伺服控制
- 定位精度:可达±0.01mm(视具体配置)
- 响应频率:高动态响应,适用于快速定位场景
- 防护等级:适应工业环境的防护设计
- 通信接口:支持多种工业总线协议
1.3 主要技术特点
- 高精度定位:采用先进的位置反馈算法,实现亚毫米级甚至更高精度的定位控制。
- 快速响应:优化的控制环路设计,确保系统在毫秒级内完成指令响应。
- 稳定性强:在负载变化和外部干扰下仍能保持稳定的定位性能。
- 智能化调试:支持自动参数整定和自适应控制,简化调试流程。
二、SFL电子制动器技术解析
2.1 电子制动器的作用
SFL电子制动器是Walcher伺服定位系统的重要组成部分,主要用于在伺服电机停止或断电时提供可靠的制动力,确保定位系统的安全性和位置保持能力。
2.2 工作原理
SFL电子制动器采用电磁制动原理,当伺服系统通电工作时,制动器释放,电机自由运转;当系统断电或发出制动指令时,制动器迅速动作,通过摩擦力将电机轴锁定在当前位置。
2.3 技术优势
- 快速制动:制动响应时间短,减少定位超调
- 高制动力矩:确保在负载条件下可靠制动
- 长使用寿命:耐磨材料设计,适应高频次制动操作
- 低功耗:优化的电磁设计,降低能耗和发热
三、系统集成与工作原理
3.1 系统组成
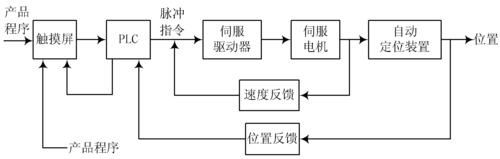
Walcher伺服定位系统EFDPSD413-8H与SFL电子制动器的完整系统主要包括:
- 伺服驱动器单元
- 伺服电机
- SFL电子制动器模块
- 位置反馈装置(编码器/传感器)
- 控制接口与通信模块
3.2 工作流程
- 指令接收:控制器接收上位机发出的位置指令
- 伺服驱动:驱动器根据指令驱动伺服电机运转
- 位置反馈:编码器实时反馈电机位置信息
- 闭环控制:系统根据反馈信息进行闭环调节,实现精确定位
- 制动保持:到达目标位置后,SFL电子制动器动作,锁定位置
3.3 协同工作机制
伺服定位系统与电子制动器之间的协同工作是实现高精度定位的关键。系统通过精确的时序控制,确保在电机停止的瞬间制动器动作,避免因惯性导致的位置偏移。
四、应用领域
4.1 工业自动化
- 数控机床的精密进给控制
- 自动化装配线的定位工位
- 工业机器人的关节驱动
4.2 包装机械
- 高速包装设备的定位控制
- 标签贴附系统的精确停位
- 灌装设备的阀门定位
4.3 印刷与造纸
- 印刷机滚筒的精确相位控制
- 张力控制系统的定位
- 纸张切割定位
4.4 其他领域
- 医疗设备的精密运动控制
- 航空航天测试设备
- 半导体制造设备
五、安装与调试要点
5.1 安装注意事项
- 确保伺服电机与制动器的同轴度符合要求
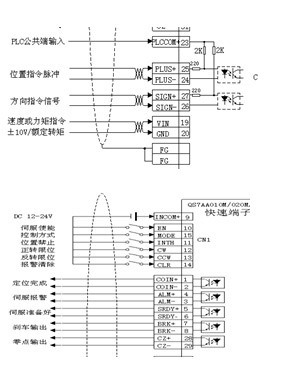
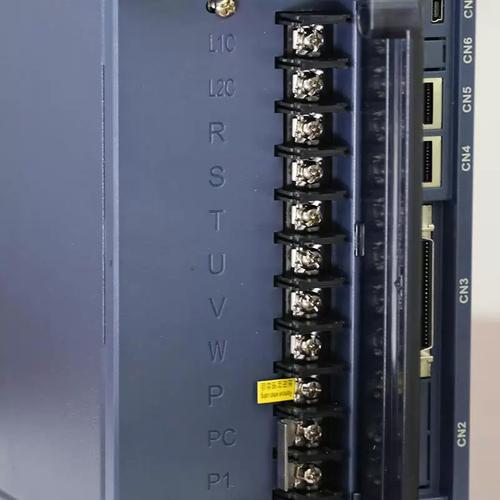
- 严格按照接线图进行电气连接
- 注意制动器的供电电压和电流参数
- 保证良好的散热和防护条件
5.2 调试步骤
- 参数设置:根据负载特性设置伺服参数
- 制动器测试:验证制动器的响应时间和制动力矩
- 定位精度测试:使用激光干涉仪等设备检测定位精度
- 动态响应测试:评估系统在不同速度下的定位表现
- 老化测试:进行持续运行测试,验证系统稳定性
5.3 常见问题及解决方案
| 问题现象 | 可能原因 | 解决方案 |
|---------|---------|---------|
| 定位偏差大 | 参数整定不当 | 重新进行参数自整定 |
| 制动延迟 | 制动器磨损 | 检查并更换制动片 |
| 系统振动 | 增益过高 | 适当降低控制增益 |
| 制动器发热 | 频繁制动 | 优化工作周期 |
六、维护保养建议
6.1 日常维护
- 定期检查制动器的气隙,确保在标准范围内
- 检查电气连接的可靠性
- 监控系统运行温度,避免过热
6.2 定期保养
- 每6个月检查制动片磨损情况
- 每年进行一次全面的系统校准
- 定期清洁散热通道和风扇
6.3 故障预防
- 建立运行日志,记录关键参数变化
- 关注异常噪音和振动
- 定期进行性能测试对比
七、技术优势
Walcher伺服定位系统EFDPSD413-8H与SFL电子制动器的组合具有以下核心竞争力:
- 高精度:精密的伺服控制算法确保定位精度
- 高可靠性:优质的制动器设计保证长期稳定运行
- 快速响应:优化的动态性能满足高速生产需求
- 易于集成:标准化的接口设计简化系统集成
- 维护便捷:模块化设计降低维护成本
- 广泛适用:适应多种工业应用场景
八、未来发展趋势
随着工业4.0和智能制造的深入推进,伺服定位系统和电子制动器将向以下方向发展:
- 智能化:集成更多传感器和诊断功能
- 网络化:支持工业物联网通信协议
- 节能化:降低能耗,提高能效
- 集成化:伺服电机与制动器一体化设计
- 高精度化:纳米级定位精度的追求
##
Walcher伺服定位系统EFDPSD413-8H配合SFL电子制动器,为工业自动化领域提供了一套高性能、高可靠性的运动控制解决方案。通过深入理解系统的技术特点和应用要点,工程师可以充分发挥该系统的性能优势,推动生产效率和产品质量的持续提升。在随着技术的不断进步,这一系统将在更多领域展现出其卓越的价值。
如若转载,请注明出处:http://www.youhai-vision.com/product/41.html
更新时间:2026-10-02 20:16:56